
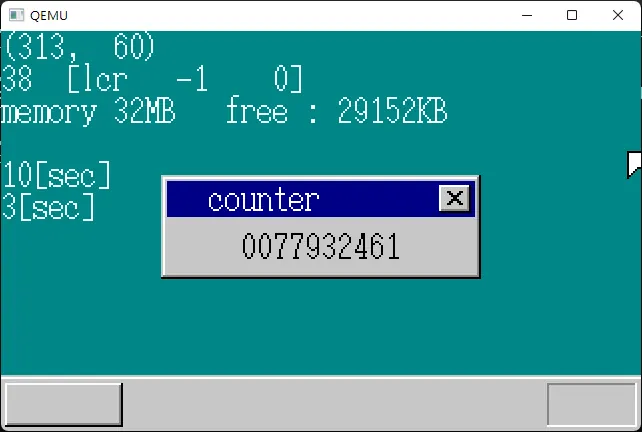
Timer
昨天的優化還是要繼續主要還是進行中斷加速的優化
調整為共用緩衝區
依照他的說法假設我們每次增加一個timer 是否都要為 timer 去增加一個 緩衝區 所以就提出了共用緩衝區的概念,那麼共用緩衝區會怎樣,會不會造成不知道是哪一個timer 發生的中斷
HariMain
調整前中斷判斷
if (fifo8_status(&keyfifo) + fifo8_status(&mousefifo) + fifo8_status(&timerfifo)
 + fifo8_status(&timerfifo2) + fifo8_status(&timerfifo3) == 0) {
 io_sti();
 } else {
    fifo8_init(&timerfifo, 8, timerbuf);
    timer = timer_alloc();
    timer_init(timer, &timerfifo, 10);
    timer_settime(timer, 1000);
    timer2 = timer_alloc();
    timer_init(timer2, &timerfifo, 3);
    timer_settime(timer2, 300);
    timer3 = timer_alloc();
    timer_init(timer3, &timerfifo, 1);
    timer_settime(timer3, 50);

    for (;;)
    {
        sprintf(s, "%010d", timerctl.count);
        putfonts8_asc_sht(sht_win, 40, 28, COL8_000000, COL8_C6C6C6, s, 10);
        io_cli();
        if (fifo8_status(&keyfifo) + fifo8_status(&mousefifo) + fifo8_status(&timerfifo) == 0)
        {
            io_sti();
        }
        else
        {
            if (fifo8_status(&keyfifo) != 0)
            {
                io_sti();
                (中略)
            }
            else if (fifo8_status(&mousefifo) != 0)
            {
                io_sti();
                (中略)
            }
            else if (fifo8_status(&timerfifo) != 0)
            {
                i = fifo8_get(&timerfifo); /*超时的是哪个呢? */
                io_sti();
                if (i == 10)
                {
                    putfonts8_asc_sht(sht_back, 0, 64, COL8_FFFFFF, COL8_008484, "10[sec]", 7);
                }
                else if (i == 3)
                {
                    putfonts8_asc_sht(sht_back, 0, 80, COL8_FFFFFF, COL8_008484, "3[sec]", 6);
                }
                else
                {
                    /* 0还是1 */
                    if (i != 0)
                    {
                        timer_init(timer3, &timerfifo, 0); /*下面是设定为0 */
                        boxfill8(buf_back, binfo->scrnx, COL8_FFFFFF, 8, 96, 15, 111);
                    }
                    else
                    {
                        timer_init(timer3, &timerfifo, 1); /*下面是设定为1*/
                        boxfill8(buf_back, binfo->scrnx, COL8_008484, 8, 96, 15, 111);
                    }
                    timer_settime(timer3, 50);
                    sheet_refresh(sht_back, 8, 96, 16, 112);
                }
            }
        }
    }
調整後中斷判斷,每次新增新的timer 我們就不用再增加那些判斷式了
if (fifo8_status(&keyfifo) + fifo8_status(&mousefifo) + fifo8_status(&timerfifo) == 0) {
替換結構 fifo32 和 共用緩衝區
整體結構跟 fifo8一樣,主要要在不同data區段 有這些,那麼共用緩衝區要怎麼判斷那些中斷設備的範圍 0~ 1…………………光标闪烁用定时器 3…………………3秒定时器 10…………………10秒定时器 256~ 511…………………键盘输入(从键盘控制器读入的值再加上256) 512~ 767……鼠标输入(从键盘控制器读入的值再加上512)
bootpack.h
struct FIFO32
    {
        int *buf;
        int p, q, size, free, flags;
    };
fifo.c
    void fifo32_init(struct FIFO32 * fifo, int size, int *buf)
    /* FIFO缓冲区的初始化*/
    {
        fifo->size = size;
        fifo->buf = buf;
        fifo->free = size; /*空*/
        fifo->flags = 0;
        fifo->p = 0; /*写入位置*/
        fifo->q = 0; /*读取位置*/
        return;
    }
    int fifo32_put(struct FIFO32 * fifo, int data)
    /*给FIFO发送数据并储存在FIFO中*/
    {
        if (fifo->free == 0)
        {
            /*没有空余空间,溢出*/
            fifo->flags |= FLAGS_OVERRUN;
            return -1;
        }
        fifo->buf[fifo->p] = data;
        fifo->p++;
        if (fifo->p == fifo->size)
        {
            fifo->p = 0;
        }
        fifo->free--;
        return 0;
    }
    int fifo32_get(struct FIFO32 * fifo)
    /*从FIFO取得一个数据*/
    {
        int data;
        if (fifo->free == fifo->size)
        {
            /*当缓冲区为空的情况下返回-1*/
            return -1;
        }
        data = fifo->buf[fifo->q];
        fifo->q++;
        if (fifo->q == fifo->size)
        {
            fifo->q = 0;
        }
        fifo->free++;
        return data;
    }
    int fifo32_status(struct FIFO32 * fifo)
    /*报告已经存储了多少数据*/
    {
        return fifo->size - fifo->free;
    }
keybord
void inthandler21(int *esp)
{
 int data;
 io_out8(PIC0_OCW2, 0x61); /* 把IRQ-01接收信号结束的信息通知给PIC */
 data = io_in8(PORT_KEYDAT);
 fifo32_put(keyfifo, data + keydata0);
 return;
}
mouse
void inthandler2c(int *esp)
/* 基于PS/2鼠标的中断 */
{
 int data;
 io_out8(PIC1_OCW2, 0x64); /* 把IRQ-12接收信号结束的信息通知给PIC1 */
 io_out8(PIC0_OCW2, 0x62); /* 把IRQ-02接收信号结束的信息通知给PIC0 */
 data = io_in8(PORT_KEYDAT);
 fifo32_put(mousefifo, data + mousedata0);
 return;
}
mouse
void inthandler2c(int *esp)
/* 基于PS/2鼠标的中断 */
{
 int data;
 io_out8(PIC1_OCW2, 0x64); /* 把IRQ-12接收信号结束的信息通知给PIC1 */
 io_out8(PIC0_OCW2, 0x62); /* 把IRQ-02接收信号结束的信息通知给PIC0 */
 data = io_in8(PORT_KEYDAT);
 fifo32_put(mousefifo, data + mousedata0);
 return;
}
HariMain
可以看到 fifobuf 被定義為 128,可以看到 keybord 和 mouse timer 緩衝區被換成 fifo
 struct FIFO32 fifo;
    char s[40];
    int fifobuf[128];
    (中略)
    fifo32_init(&fifo, 128, fifobuf);
    init_keyboard(&fifo, 256);
    enable_mouse(&fifo, 512, &mdec);
    io_out8(PIC0_IMR, 0xf8); /* 设定PIT和PIC1以及键盘为许可(11111000) */
    io_out8(PIC1_IMR, 0xef); /* 设定鼠标为许可(11101111) */
    timer = timer_alloc();
    timer_init(timer, &fifo, 10);
    timer_settime(timer, 1000);
    timer2 = timer_alloc();
    timer_init(timer2, &fifo, 3);
    timer_settime(timer2, 300);
    timer3 = timer_alloc();
    timer_init(timer3, &fifo, 1);
    timer_settime(timer3, 50);
    for (;;)
    {
        count++;
        io_cli();
        if (fifo32_status(&fifo) == 0)
        {
            io_sti();
        }
        else
        {
            i = fifo32_get(&fifo);
            io_sti();
            if (256 <= i && i <= 511)
            { /* 键盘数据*/
                sprintf(s, "%02X", i - 256);
                putfonts8_asc_sht(sht_back, 0, 16, COL8_FFFFFF, COL8_008484, s, 2);
            }
            else if (512 <= i && i <= 767)
            { /* 鼠标数据*/
                if (mouse_decode(&mdec, i - 512) != 0)
                {
                    /* 已经收集了3字节的数据,所以显示出来 */
                    sprintf(s, "[lcr %4d %4d]", mdec.x, mdec.y);
                    if ((mdec.btn & 0x01) != 0)
                    {
                        s[1] = 'L';
                    }
                    if ((mdec.btn & 0x02) != 0)
                    {
                        s[3] = 'R';
                    }
                    if ((mdec.btn & 0x04) != 0)
                    {
                        s[2] = 'C';
                    }
                    putfonts8_asc_sht(sht_back, 32, 16, COL8_FFFFFF, COL8_008484, s, 15);
                    /* 鼠标指针的移动 */
                    mx += mdec.x;
                    my += mdec.y;
                    if (mx < 0)
                    {
                        mx = 0;
                    }
                    if (my < 0)
                    {
                        my = 0;
                    }
                    if (mx > binfo->scrnx - 1)
                    {
                        mx = binfo->scrnx - 1;
                    }
                    if (my > binfo->scrny - 1)
                    {
                        my = binfo->scrny - 1;
                    }
                    sprintf(s, "(%3d, %3d)", mx, my);
                    putfonts8_asc_sht(sht_back, 0, 0, COL8_FFFFFF, COL8_008484, s, 10);
                    sheet_slide(sht_mouse, mx, my);
                }
            }
            else if (i == 10)
            { /* 10秒定时器 */
                putfonts8_asc_sht(sht_back, 0, 64, COL8_FFFFFF, COL8_008484, "10[sec]", 7);
                sprintf(s, "%010d", count);
                putfonts8_asc_sht(sht_win, 40, 28, COL8_000000, COL8_C6C6C6, s, 10);
            }
            else if (i == 3)
            { /* 3秒定时器 */
                putfonts8_asc_sht(sht_back, 0, 80, COL8_FFFFFF, COL8_008484, "3[sec]", 6);
                count = 0; /* 开始测试 */

            }
            else if (i == 1)
            {                                 /* 光标用定时器*/
                timer_init(timer3, &fifo, 0); /* 下面是设定0 */
                boxfill8(buf_back, binfo->scrnx, COL8_FFFFFF, 8, 96, 15, 111);
                timer_settime(timer3, 50);
                sheet_refresh(sht_back, 8, 96, 16, 112);
            }
            else if (i == 0)
            {                                 /* 光标用定时器 */
                timer_init(timer3, &fifo, 1); /* 下面是设定1 */
                boxfill8(buf_back, binfo->scrnx, COL8_008484, 8, 96, 15, 111);
                timer_settime(timer3, 50);
                sheet_refresh(sht_back, 8, 96, 16, 112);
            }
        }
    }
更改 timer 為 Linked List 資料結構
TIMER 增加一個 struct TIMER *next;
struct TIMER {
 struct TIMER *next;
 unsigned int timeout, flags;
 struct FIFO32 *fifo;
 int data;
};
下面這張圖表示為一個TIMER
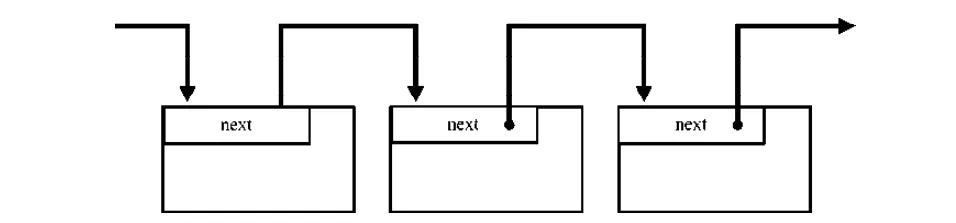
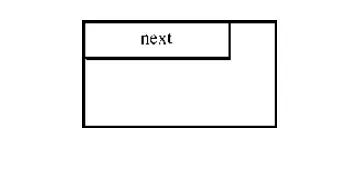 也就是後面去做多任務切換的時候,總不能每次都去位移 timer
所以後面使用 linked list 去做連接,也就是下面這個圖
inthandler20
void inthandler20(int *esp)
    {
        int i;
        struct TIMER *timer;
        io_out8(PIC0_OCW2, 0x60); /* 把IRQ-00接收信号结束的信息通知给PIC */
        timerctl.count++;
        if (timerctl.next > timerctl.count)
        {
            return;
        }
        timer = timerctl.timers[0]; /* 首先把最前面的地址赋给timer */
        for (i = 0; i < timerctl.using; i++)
        {
            /* 因为timers的定时器都处于运行状态,所以不确认flags*/
            if (timer->timeout > timerctl.count)
            {
                break;
            }
            /* 超时 */
            timer->flags = TIMER_FLAGS_ALLOC;
            fifo32_put(timer->fifo, timer->data);
            timer = timer->next; /* 下一定时器的地址赋给timer */
        }
        timerctl.using -= i;
        /* 新移位 */
        timerctl.timers[0] = timer;
        /* timerctl.next的设定 */
        if (timerctl.using > 0)
        {
            timerctl.next = timerctl.timers[0]->timeout;
        }
        else
        {
            timerctl.next = 0xffffffff;
        }
        return;
    }
timer_settime
比較要著重的是這裡
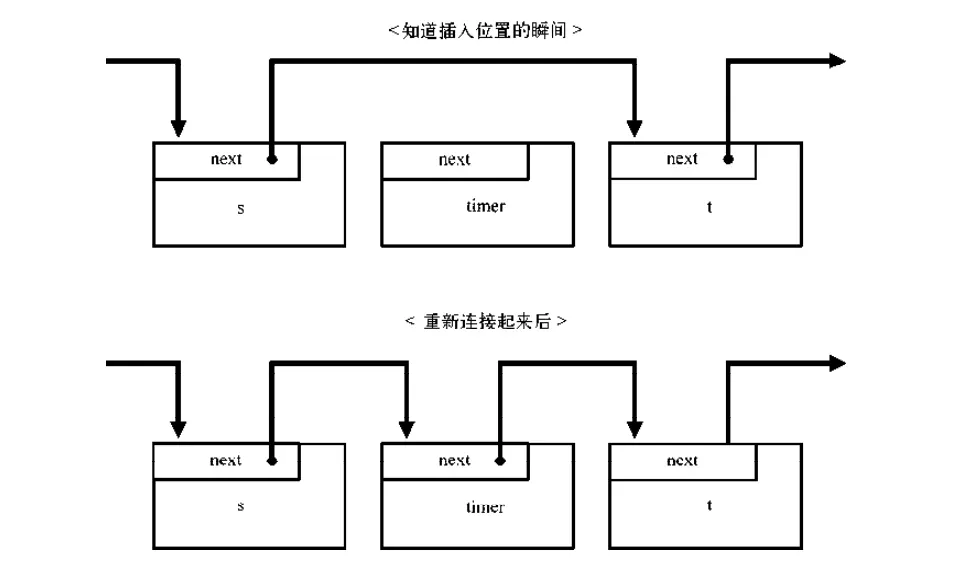 假設新的 timer 近來之前都是會挑最小timer 往後面做插入的動作,那麼只要把 timer struct next
做調換就可以了
void timer_settime(struct TIMER * timer, unsigned int timeout)
    {
        int e;
        struct TIMER *t, *s;
        timer->timeout = timeout + timerctl.count;
        timer->flags = TIMER_FLAGS_USING;
        e = io_load_eflags();
        io_cli();
        timerctl.using ++;
        if (timerctl.using == 1)
        {
            /* 处于运行状态的定时器只有这一个时 */
            timerctl.timers[0] = timer;
            timer->next = 0; /* 没有下一个 */
            timerctl.next = timer->timeout;
            io_store_eflags(e);
            return;
        }
        t = timerctl.timers[0];
        if (timer->timeout <= t->timeout)
        {
            /* 插入最前面的情况下 */
            timerctl.timers[0] = timer;
            timer->next = t; /* 下面是t */
            timerctl.next = timer->timeout;
            io_store_eflags(e);
            return;
        }
        /* 搜寻插入位置 */
        for (;;)
        {
            s = t;
            t = t->next;
            if (t == 0)
            {
                break; /* 最后面*/
            }

            if (timer->timeout <= t->timeout)
            {
                /* 插入到s和t之间时 */
                s->next = timer; /* s的下一个是timer */
                timer->next = t; /* timer的下一个是t */
                io_store_eflags(e);
                return;

            }
        }
        /* 插入最后面的情况下 */
        s->next = timer;
        timer->next = 0;
        io_store_eflags(e);
        return;
    }
哨兵模式
哨兵用于顺序表查找,所谓“哨兵”就是用一个特殊值来作为数组的边界,使用“哨兵”可以少用一条判断语句(少判断了i<n这句),所以可以提高程序的效率。具体看代码: https://blog.csdn.net/weixin_42034217/article/details/84715881
//普通查找代码
int Search_1(int *a,int n,int key)
{
    int i;
    for(int i=0; i<n; i++)
    {
        if(a[i]==key)
            return i;
    }
    return 0;//查找失败
}

//带哨兵查找代码
int Search_2(int *a,int n,int key)
{
    int i=0;
    a[0]=key;//哨兵
    i=n;
    while(a[i]!=key)
    {
        i--;
    }
    return i;//返回0就是查找失败
}
有了這些概念加入哨兵模式,哨兵基本上就是新增了邊界點,settime的状况就变了。4种情况中有2种情况是绝对不会发生的。(下面的 第1种和第4种) 处于运行中的定时器只有这1个的情况 插入最前面的情况 插入s和t之间的情况 插入最后的情况 可以看到下面程式碼 加上最後一個 0xffffffff; 最大值後 流程 第一個 和 最後一個 都可以省略 处于运行中的定时器只有这1个的情况(因为有哨兵,所以最少应该有2个) 插入最前面的情况 插入s和t之间的情况 插入最后的情况(哨兵总是在最后)****
void init_pit(void)
    {
        int i;
        struct TIMER *t;
        io_out8(PIT_CTRL, 0x34);
        io_out8(PIT_CNT0, 0x9c);
        io_out8(PIT_CNT0, 0x2e);
        timerctl.count = 0;
        for (i = 0; i < MAX_TIMER; i++)
        {
            timerctl.timers0[i].flags = 0; /* 没有使用 */
        }
        t = timer_alloc(); /* 取得一个 */
        t->timeout = 0xffffffff;
        t->flags = TIMER_FLAGS_USING;
        t->next = 0;                /* 末尾 */
        timerctl.t0 = t;            /* 因为现在只有哨兵,所以他就在最前面*/
        timerctl.next = 0xffffffff; /* 因为只有哨兵,所以下一个超时时刻就是哨兵的时刻 */
        timerctl.using = 1;
        return;
    }
settime 精簡
可以看到 settime 少了兩個判斷,還有既然改用 list 我們的 timerctl.using 也就不用再用了 因為一定會有一個 timer,然後這個 timerctl.using用來目前用到哪一個 timer
void timer_settime(struct TIMER * timer, unsigned int timeout)
    {
        int e;
        struct TIMER *t, *s;
        timer->timeout = timeout + timerctl.count;
        timer->flags = TIMER_FLAGS_USING;
        e = io_load_eflags();
        io_cli();
        timerctl.using ++;
        t = timerctl.t0;
        if (timer->timeout <= t->timeout)
        {
            /* 插入最前面的情况 */
            timerctl.t0 = timer;
            timer->next = t; /* 下面是设定t */
            timerctl.next = timer->timeout;
            io_store_eflags(e);
            return;
        }
        /* 搜寻插入位置 */
        for (;;)
        {
            s = t;
            t = t->next;
            if (timer->timeout <= t->timeout)
            {
                /* 插入s和t之间的情况 */
                s->next = timer; /* s下一个是timer */
                timer->next = t; /* timer的下一个是t */
                io_store_eflags(e);
                return;
            }
        }
    }
References
- 川合秀實,《30日でできる!OS自作入門》,毎日コミュニケーションズ,2006,ISBN 978-4-8399-1984-9. Book record
- yourtion/30dayMakeOS — 本文使用的中文學習用原始碼倉庫。
Comments